Boston Dynamics улучшила манипуляции робота Atlas с новыми четырёхпалыми кистями
Компания Boston Dynamics представила новую конструкцию кистей для своего человекоподобного робота Atlas, которые теперь имеют четыре пальца и 13 степеней свободы.
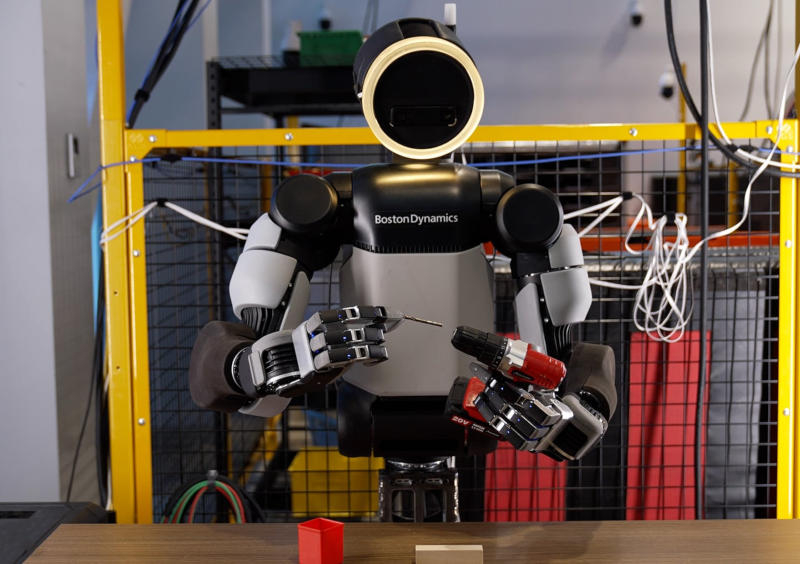
Boston Dynamics анонсировала обновление для человекоподобного робота Atlas, который теперь оснащен четырёхпалой конструкцией рук. Новые кисти не только повысили маневренность, но и сохранили свою прочность, что позволяет эффективно работать с различными объектами в условиях, приближенных к человеческим.
Инженеры компании учли множество факторов при разработке новых кистей, таких как сила, надежность и стоимость. Кисти Atlas теперь имеют 13 степеней свободы, что значительно увеличивает их функциональные возможности по сравнению с предыдущими моделями, у которых было всего 7 степеней. Четырёхпалые кисти способны удерживать и переносить объекты весом до 45 кг, что делает их подходящими для использования в промышленности и логистике.
Кроме того, новые кисти обеспечивают высокую чувствительность благодаря сети тактильных сенсоров, которые позволяют определять даже малейшие прикосновения. Инженеры Boston Dynamics пришли к выводу, что мизинец не добавляет значительных преимуществ в функциональности, что стало основанием для выбора четырёхпалой конструкции.
Обучение движению рук осуществляется на основе человеческого поведения, где робот повторяет действия, выполненные человеком в специальной перчатке. Однако важно, чтобы робот мог контролировать положение своих рук в реальном времени и обрабатывать тактильную информацию, что достигается благодаря механизму обучения с подкреплением в симуляции.
Boston Dynamics признает, что создание универсальной руки для роботов невозможно, так как в различных сценариях могут понадобиться противоположные характеристики. Ловкость кистей необходима для работы с инструментами и манипуляций с предметами, которые требуют адаптации к разнообразным условиям.
По материалам: 3dnews.ru